Robotics & Automation機器人與自動化机器人与自动化Teardown拆解拆解Schematic示意示意088 / 114
六轴工业机器人
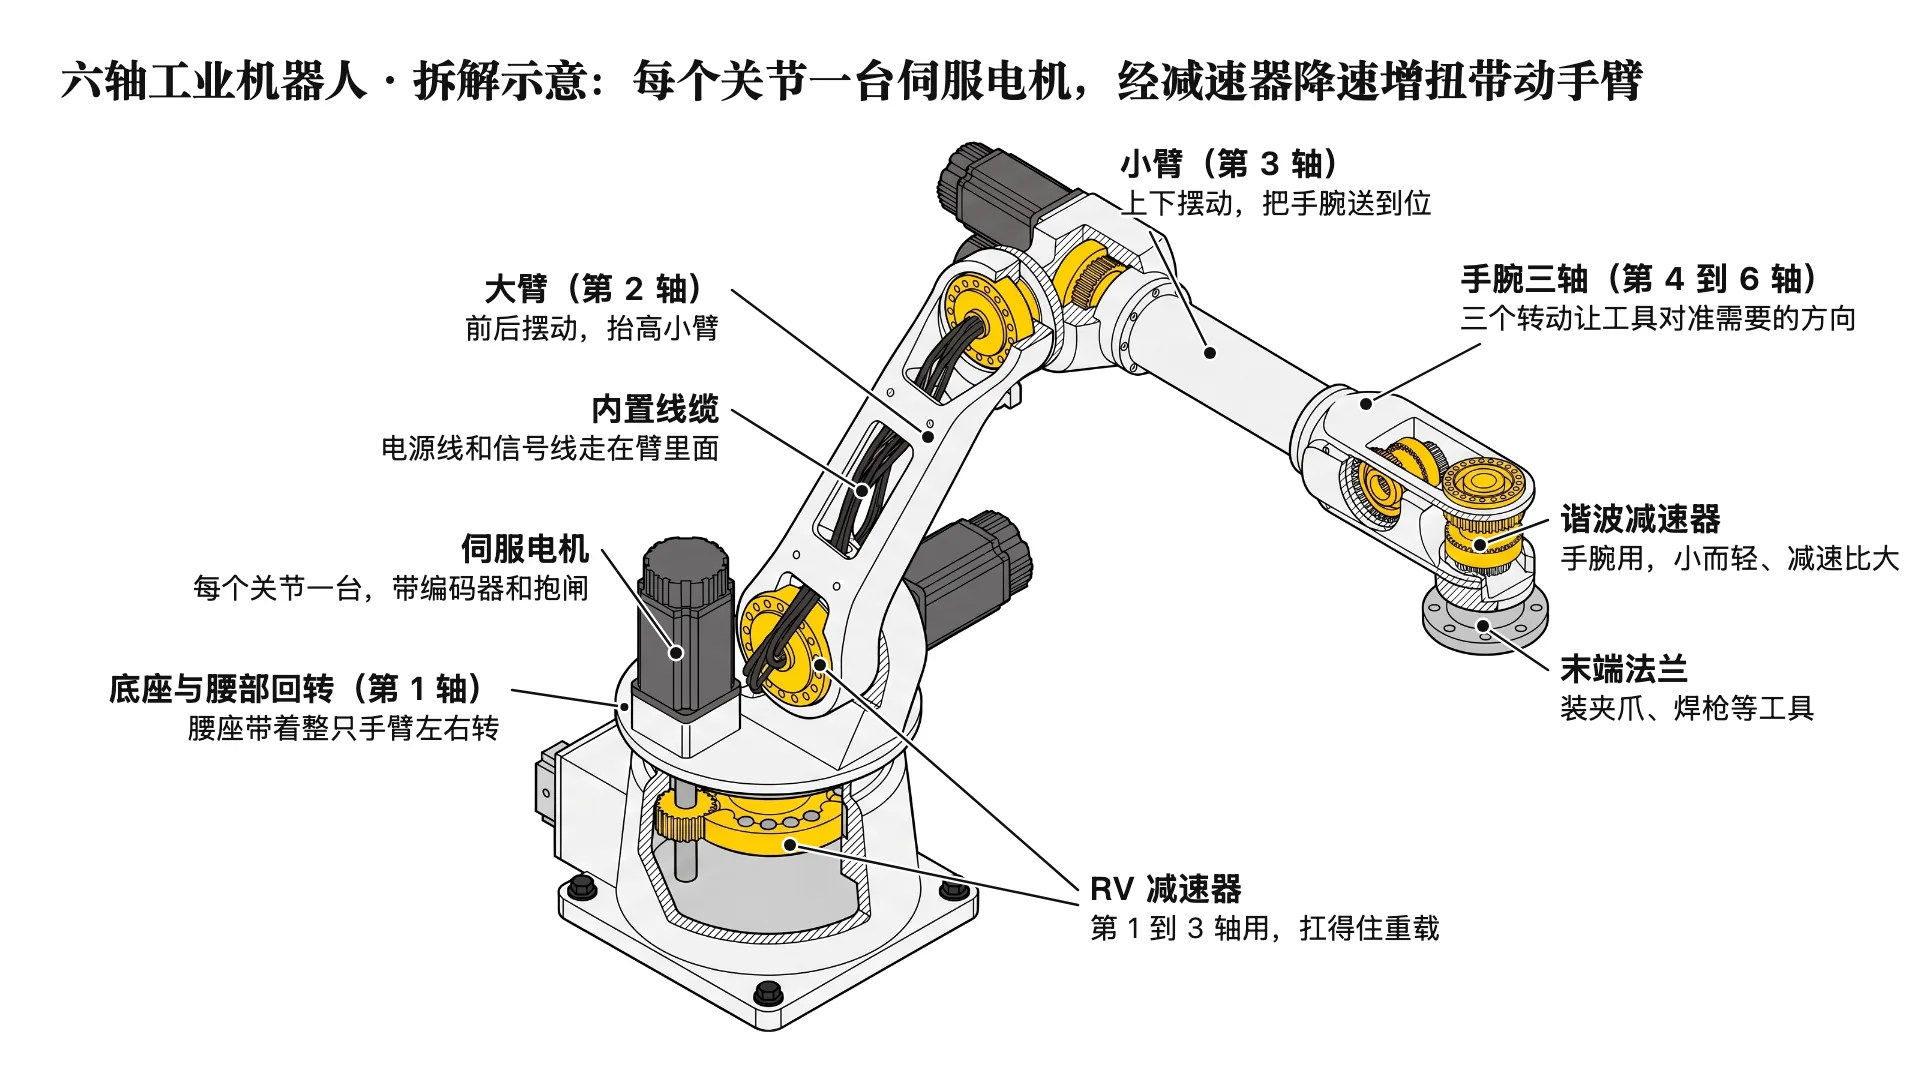
六个关节各配一台伺服电机,经减速器把转速降几十到一百多倍、扭矩放大,带动下一节手臂转动;底座、大臂、小臂这些重负载关节用 RV 减速器,手腕三轴用小巧的谐波减速器。
Labels in the figure圖中標籤图中标签
9 labels9 個標籤9 个标签
- 01大臂(第 2 轴)前后摆动,抬高小臂
- 02内置线缆电源线和信号线走在臂里面
- 03伺服电机每个关节一台,带编码器和抱闸
- 04底座与腰部回转(第 1 轴)腰座带着整只手臂左右转
- 05RV 减速器第 1 到 3 轴用,扛得住重载
- 06小臂(第 3 轴)上下摆动,把手腕送到位
- 07手腕三轴(第 4 到 6 轴)三个转动让工具对准需要的方向
- 08谐波减速器手腕用,小而轻、减速比大
- 09末端法兰装夹爪、焊枪等工具
Parts and what they do部件與作用部件与作用
12 parts12 個部件12 个部件
- 01底座承托整台机器人,用地脚螺栓固定在地面或底板上。
- 02腰座(第 1 轴,腰部回转)绕竖直轴转动,带着大臂、小臂和手腕整体左右转。
- 03大臂(第 2 轴)绕肩部的水平轴前后摆动,抬高或放低小臂。
- 04小臂(第 3 轴)绕肘部的水平轴上下摆动,把手腕送到需要的位置。
- 05手腕三轴(第 4 到 6 轴)第 4 轴让小臂前段绕自身轴线转,第 5 轴让手腕上下摆,第 6 轴让末端法兰转;三个转动合起来让工具对准需要的方向。
- 06末端法兰装夹爪、焊枪、喷枪等工具。
- 07伺服电机按控制柜的指令转到指定角度和速度;编码器测转角反馈,抱闸在断电时刹住关节。
- 08RV 减速器把电机的高转速降下来,扭矩放大;刚性大、能承受很大的力矩,用在第 1 到 3 轴这些重负载关节。
- 09谐波减速器体积小、重量轻、一级就能减速几十到一百多倍,用在手腕的第 4 到 6 轴。
- 10内置线缆把控制柜的电和信号送到每个关节的电机。
- 11平衡缸抵消大臂和小臂自重产生的力矩,减轻第 2 轴电机的负担。
- 12控制柜与示教器算出每个关节该转到的角度,驱动六台电机。
Simplifications示意簡化示意简化
8 items8 條8 条
Where the drawing deliberately departs from the real object, to keep the structure readable.為了看清結構,圖上刻意做的簡化。为了看清结构,图上刻意做的简化。
- 01
外壳只在底座、关节和手腕处剖开一块,露出电机、减速器和线缆;实物外壳是封闭的铸件。
- 02
两种减速器都只画外形:RV 画成黄色厚圆盘,第 1 轴那只画出一圈圆孔示意针齿;谐波画成带齿的杯形件套在内齿圈里。里面的行星齿轮、摆线轮和波发生器都没展开。
- 03
第 1 轴电机竖装在转台上,经电机轴上的一只小齿轮带动底座里的 RV 减速器;这是常见布置之一,也有电机和减速器同轴装的。
- 04
第 3 轴电机装在肘部另一侧,被挡住大半,只露出一点。第 4 轴的减速器画在小臂后端剖开的壳里(黄色带齿圆筒),图上不标。
- 05
第 5、6 轴的电机没画出来;实物常装在小臂后部或手腕里,经传动轴或同步带带动手腕里的谐波减速器。
- 06
线缆只画大臂里的一束;实物还要一路走到小臂和手腕的电机,并在每个关节处留出转动余量。
- 07
中大负载机型大臂旁常装的平衡缸、底座接控制柜的电缆、控制柜和示教器都没画。
- 08
机器人本体画成灰白色,不代表任何一家产品的配色。
Known deviations in this figure本圖已知偏差本图已知偏差
5 items5 條5 条
Where this drawing differs from the real object, or is easy to misread.這張圖和實物不一致、或容易看錯的地方。这张图和实物不一致、或容易看错的地方。
- 01
第 5、6 轴的电机没有画出来;第 3 轴电机在肘部另一侧,只露出一点。
- 02
底座里的竖轴从小齿轮往下一直伸到座子底部,下端没有画轴承座。
- 03
手腕外壳画成叉形,一块椭圆形侧板从两只谐波减速器前面横过,压住了第 6 轴减速器顶部圆盘的下沿,装配关系看不清。
- 04
第 2、3 轴的 RV 减速器画成端面带一圈螺栓孔的厚圆盘,看不出摆线轮和针齿;第 1 轴那只的一圈圆孔只是示意。
- 05
接线板画在底座左侧;实物多在底座后面。
Related companies (examples only; not a recommendation of any kind):相關公司(示例,不構成任何推薦):相关公司(示例,不构成任何推荐):发那科、安川电机、埃斯顿、新松机器人。
Before you use these figures使用須知使用须知
- 01
Schematic illustrations only. They are not engineering drawings, and not a basis for procurement, investment or medical decisions. Layers, counts, sizes and proportions are simplified: do not measure or count from them.這些是示意圖:不能當工程圖紙用,也不能作為採購、投資或醫療的依據。層數、個數、尺寸和比例都做過簡化,不要用圖量尺寸、數數量。这些是示意图:不能当工程图纸用,也不能作为采购、投资或医疗的依据。层数、个数、尺寸和比例都做过简化,不要用图量尺寸、数数量。
- 02
Each base image is AI-generated; titles, labels, leader lines and arrows are vector overlays added afterwards. Structures follow general public knowledge and show a generic design, not any company's product.每張圖的底圖由 AI 生成;標題、標籤、指引線和箭頭是後加的矢量疊加。結構依據公開的通用知識,畫的是一類器件的通用結構,不對應任何一家公司的具體產品。每张图的底图由 AI 生成;标题、标签、指引线和箭头是后加的矢量叠加。结构依据公开的通用知识,画的是一类器件的通用结构,不对应任何一家公司的具体产品。
- 03
Companies named on figure pages are examples only and do not constitute a recommendation of any kind. We do not give buy or sell recommendations on any particular security or investment product, and we do not publish investment opinions or recommendations.圖頁上列出的相關公司只是示例,不構成任何推薦。本公司不就任何特定證券或投資產品提供買賣建議,不發佈投資意見或推薦。图页上列出的相关公司只是示例,不构成任何推荐。本公司不就任何特定证券或投资产品提供买卖建议,不发布投资意见或推荐。
- 04
Labels inside the figures, and the figure notes on these pages, are in Simplified Chinese.圖中標籤和各圖頁的圖說均為簡體中文。